Structural deformable models
Public Member Functions | Protected Types | Protected Member Functions | Protected Attributes | List of all members
Searcher Class Reference

#include <Searcher.h>

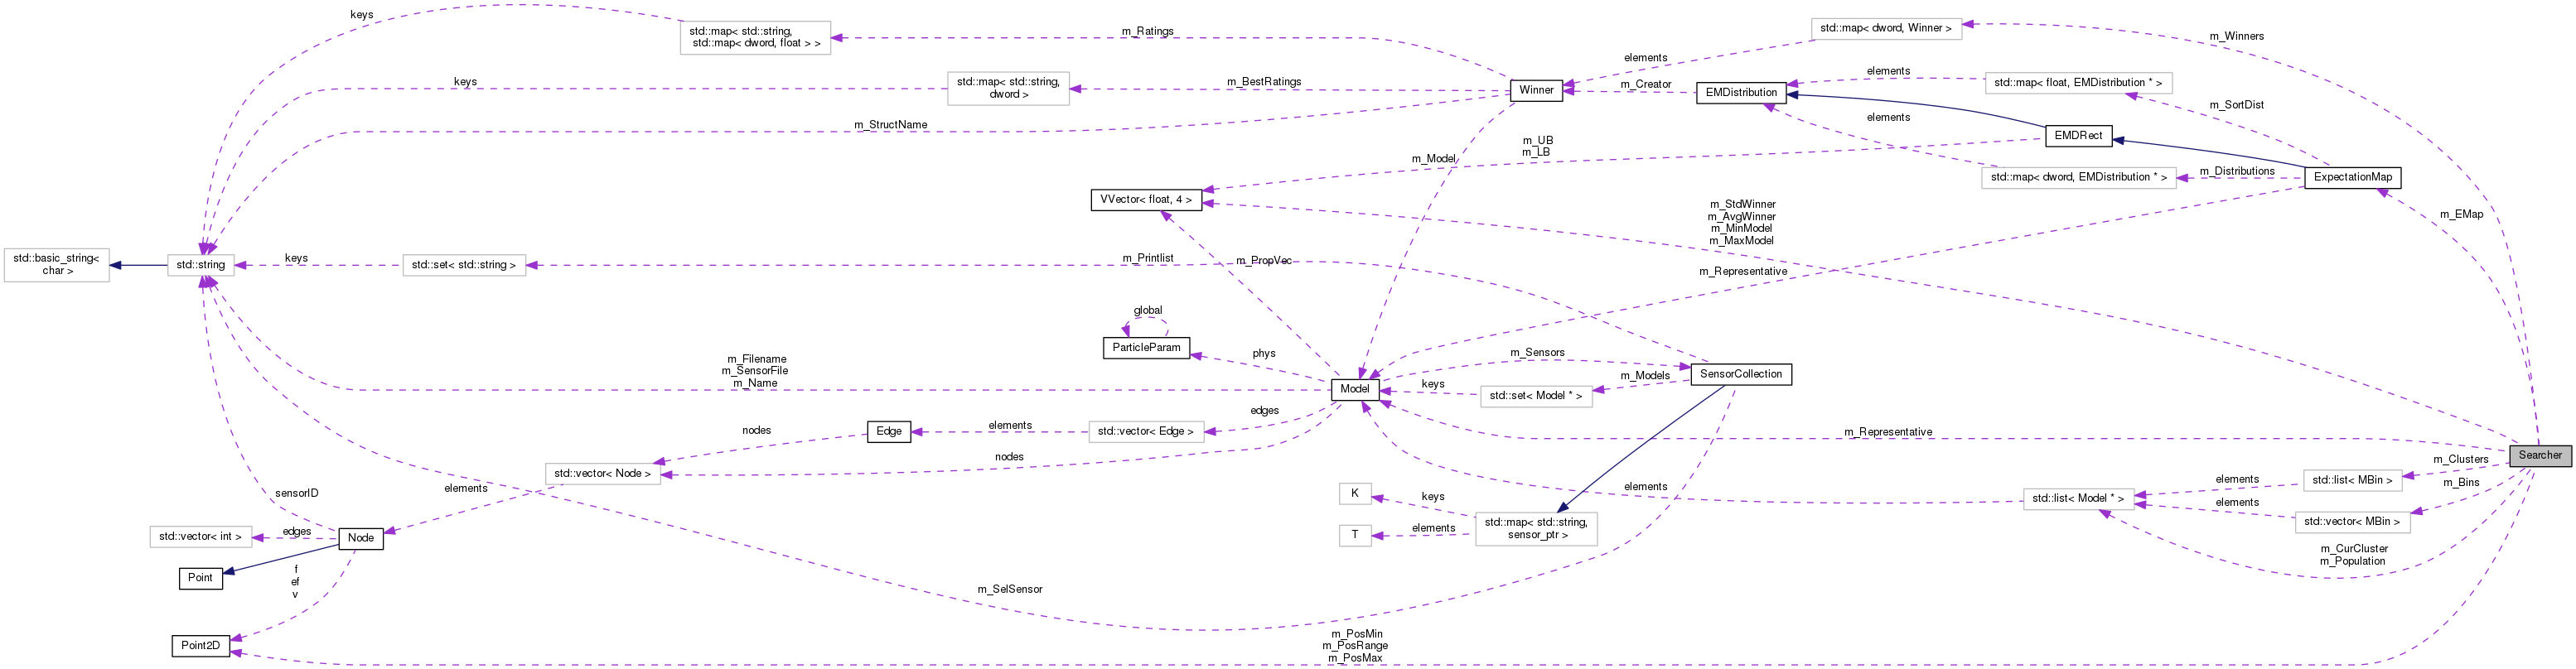
Collaboration diagram for Searcher:
Collaboration graph
[legend]

Public Member Functions

 Searcher ()
 
 Searcher (const Searcher &rhs)
 
 ~Searcher ()
 
Searcher & operator= (const Searcher &rhs)
 
bool step (float dt)
 
void evolve ()
 
void startSearch (bool dostart=true)
 
bool searchDone () const
 
template<class Iter >
unsigned int getWinners (Iter iter) const
 
std::map< dword, Winner > & getWinList ()
 
const std::map< dword, Winner > & getWinList () const
 
float getBestQOF () const
 
float getLeastQOF () const
 
float relativeQOF (float qof) const
 
const Winner * getWinner (dword id) const
 
void setExpectationMap (const ExpectationMap &em)
 
ExpectationMap & getExpectationMap ()
 
const ExpectationMap & getExpectationMap () const
 
void clear ()
 
void draw () const
 
bool triggerTest (int mx, int my, int what)
 
 operator bool () const
 
const Model & getRepresentative () const
 
void reattachSensors ()
 
float getGeneration (const Model *model) const
 
void setShapeWeight (float shapeweight)
 
float getShapeWeight () const
 

Protected Types

enum  { MODE_PAUSE, MODE_RUN, MODE_DONE }
 

Protected Member Functions

std::map< dword, Winner > & updateWinList ()
 
int getBindex (int bx, int by, bool &culled=*((bool *) NULL)) const
 
int getBindex (const PropVec &prop, bool &culled=*((bool *) NULL)) const
 
int getBindex (const Model &model, bool &culled=*((bool *) NULL)) const
 
void getQualityRange (float &lqof, float &hqof, float shapeweight=-1) const
 
void findWinners ()
 
bool buildBins (float bindist=0.f)
 
int buildClusters ()
 
void selectWinners ()
 
void cleanFlags ()
 
std::list< Model * >::iterator & remove (std::list< Model * >::iterator &mi)
 
int add (Model *m)
 
Model & mutate (Model &model, float rate=1) const
 
int distribute (int n=-1, float qth=0, bool count=false)
 

Protected Attributes

Model m_Representative
 
PropVec m_AvgWinner
 
PropVec m_StdWinner
 
PropVec m_MinModel
 
PropVec m_MaxModel
 
ExpectationMap m_EMap
 
std::list< Model * > m_Population
 
int m_NPop
 
std::vector< MBin > m_Bins
 
int m_BinsX
 
int m_BinsY
 
float m_BinDist
 
std::list< MBin > m_Clusters
 
int m_NClusters
 
MBin * m_CurCluster
 
float m_Time
 
Point m_PosMax
 
Point m_PosMin
 
Point m_PosRange
 
enum Searcher:: { ... }  SMode
 
dword m_Mode
 
float m_EvolveT
 
float m_MutateRate
 
std::map< dword, Winner > m_Winners
 
dword m_NextWinID
 
float m_ShapeWeight
 

Detailed Description

Engine performing genetic search to determine a set of local winners.

Definition at line 16 of file Searcher.h.

Member Enumeration Documentation

anonymous enum
protected
Enumerator
MODE_PAUSE 
MODE_RUN 
MODE_DONE 

Definition at line 79 of file Searcher.h.

Constructor & Destructor Documentation

Searcher::Searcher ( )

Definition at line 76 of file Searcher.cpp.

References getSearchPara(), m_EvolveT, m_MutateRate, SearcherParams::m_MutateRate, m_ShapeWeight, and SearcherParams::m_ShapeWeight.

76  : m_NPop(0), m_Time(0), m_Mode(MODE_PAUSE),
79 {
80  m_EvolveT = 0.0f;
83 }
dword m_Mode
Definition: Searcher.h:80
float m_ShapeWeight
influence of shape deformation on QOF
Definition: Searcher.h:185
dword m_NextWinID
Definition: Searcher.h:84
float m_MutateRate
initial mutation rate
Definition: Searcher.h:173
float m_ShapeWeight
Definition: Searcher.h:85
float m_Time
Definition: Searcher.h:77
SearcherParams & getSearchPara()
Definition: Searcher.h:194
#define SRCH_SHAPEWEIGHT
Definition: Searcher.cpp:36
float m_EvolveT
Definition: Searcher.h:81
int m_NPop
Definition: Searcher.h:70
float m_MutateRate
Definition: Searcher.h:82
Searcher::Searcher ( const Searcher &  rhs)

Definition at line 85 of file Searcher.cpp.

References operator=().

86 {
87  operator=(rhs);
88 }
Searcher & operator=(const Searcher &rhs)
Definition: Searcher.cpp:95
Searcher::~Searcher ( )

Definition at line 90 of file Searcher.cpp.

References clear().

91 {
92  clear();
93 }
void clear()
Definition: Searcher.cpp:126

Member Function Documentation

int Searcher::add ( Model *  m)
protected

Definition at line 143 of file Searcher.cpp.

References Model::getFlags(), m_NPop, m_Population, m_Time, Model::m_TimeStamp, Model::setID(), Model::setInstCount(), and Winner::WID_EMPTY.

Referenced by distribute(), evolve(), and getShapeWeight().

143  {
144  m->m_TimeStamp = m_Time;
145  m->getFlags() = 0;
147  m->setInstCount(1);
148  m_Population.push_back(m);
149  return ++m_NPop;
150 }
void setID(dword id)
Definition: Model.h:84
float m_Time
Definition: Searcher.h:77
dword & getFlags()
Definition: Model.h:196
std::list< Model * > m_Population
Definition: Searcher.h:69
int m_NPop
Definition: Searcher.h:70
void setInstCount(dword ic)
Definition: Model.h:223
float m_TimeStamp
time stamps (see. TTimeStamp)
Definition: Model.h:259
bool Searcher::buildBins ( float  bindist = 0.f)
protected

Definition at line 361 of file Searcher.cpp.

References getBindex(), Model::getNNodes(), Model::getProperties(), getPropScale(), ExpectationMap::getRepresentative(), getSearchPara(), m_AvgWinner, m_BinDist, m_Bins, m_BinsX, m_BinsY, m_EMap, m_MaxModel, m_MinModel, m_Population, m_PosRange, SearcherParams::m_RelBinDist, m_Representative, m_ShapeWeight, m_StdWinner, MAXRAD, Model::ST_MEMBER, Point2D::sum(), Point2D::x, and Point2D::y.

Referenced by buildClusters(), and getShapeWeight().

362 {
363  if(m_EMap.getRepresentative().getNNodes() == 0) return false;
364  else if(m_Representative.getNNodes() == 0) {
367  m_StdWinner = 0.f;
369  }
370 //destroy bins
371  m_BinsX = m_BinsY = 0;
372  m_Bins.clear();
373 //initialize bins
374  float radius = getPropScale(m_MinModel);
375  //m_Representative.getStdRadius();
376  if(m_Population.empty() || m_PosRange.sum()==0 || radius<0.001)
377  return false;
378 
379  m_BinDist = bindist != 0.f ? bindist : radius*getSearchPara().m_RelBinDist;
380  m_BinsX = (int)(m_PosRange.x/m_BinDist)+1;
381  m_BinsY = (int)(m_PosRange.y/m_BinDist)+1;
382  m_Bins.resize(m_BinsX*m_BinsY);
383 // cout << m_PosRange << endl;
384 // TRACE("created " << m_BinsX << " in X and " << m_BinsY
385 // << " in Y direction.");
386 //fill bins
387  for(list<Model*>::iterator model = m_Population.begin();
388  model != m_Population.end(); model++)
389  {
390  (*model)->setOldState();
391  (*model)->unsetFlags(Model::ST_MEMBER);
392  (*model)->setShapeWeight(m_ShapeWeight);
393  Point c = (*model)->getCenter();
394  int bx = (int)(c.x/m_BinDist);
395  int by = (int)(c.y/m_BinDist);
396 #define MAXRAD 0
397 #if (MAXRAD>0)
398  for(int px=bx-MAXRAD; px<=bx+MAXRAD; px++) {
399  if(px>=0 && px<=m_BinsX) {
400  for(int py=by-MAXRAD; py<=by+MAXRAD; py++) {
401  bool culled;
402  int index = getBindex(px,py,culled);
403  if(!culled)
404  m_Bins[index].push_back(*model);
405  }
406  }
407  }
408 #else
409  bool culled;
410  int index = getBindex(bx,by,culled);
411  //if(!culled)
412  m_Bins[index].push_back(*model);
413 #endif
414 #undef MAXRAD
415  }
416  return true;
417 }
float m_RelBinDist
distance of bins relative to representative radius
Definition: Searcher.h:170
std::vector< MBin > m_Bins
Definition: Searcher.h:71
const PropVec & getProperties() const
Definition: Model.cpp:1263
PropVec m_MaxModel
Definition: Searcher.h:67
float y
Definition: Point.h:224
PropVec m_MinModel
Definition: Searcher.h:67
float m_BinDist
Definition: Searcher.h:73
float getPropScale(const PropVec &prop)
Definition: PropVec.h:19
Point m_PosRange
Definition: Searcher.h:78
int m_BinsX
Definition: Searcher.h:72
float m_ShapeWeight
Definition: Searcher.h:85
PropVec m_StdWinner
Definition: Searcher.h:66
int getNNodes() const
Definition: Model.h:77
float sum() const
returns 1-norm
Definition: Point.h:160
int getBindex(int bx, int by, bool &culled=*((bool *) NULL)) const
Definition: Searcher.h:104
SearcherParams & getSearchPara()
Definition: Searcher.h:194
std::list< Model * > m_Population
Definition: Searcher.h:69
Model m_Representative
Definition: Searcher.h:65
Model & getRepresentative()
Definition: ExpMap.h:156
ExpectationMap m_EMap
Definition: Searcher.h:68
int m_BinsY
Definition: Searcher.h:72
Definition: Point.h:16
PropVec m_AvgWinner
Definition: Searcher.h:66
float x
Definition: Point.h:224
#define MAXRAD
int Searcher::buildClusters ( )
protected

Definition at line 419 of file Searcher.cpp.

References buildBins(), Model::DIST_CPOINTS, getBindex(), Model::getDataScale(), getPropDir(), getPropPos(), getPropScale(), getSearchPara(), m_BinDist, m_Bins, m_BinsX, SearcherParams::m_ClusterDDir, SearcherParams::m_ClusterDPos, SearcherParams::m_ClusterDScale, SearcherParams::m_ClusterMeltDist, m_Clusters, SearcherParams::m_ClusterTH, m_CurCluster, m_NClusters, SearcherParams::m_NClusters, M_PI, m_Population, m_Representative, mapAnglePI(), Model::ST_MEMBER, Point2D::x, and Point2D::y.

Referenced by evolve(), and getShapeWeight().

420 {
421  m_Clusters.clear();
422  m_NClusters = 0;
423  if(!buildBins()) return 0;
424  list<Model*>::iterator model = m_Population.begin();
425  float cqth = (*model)->getQualityOfFit()*getSearchPara().m_ClusterTH;
426  float m_MergeDistMM = getSearchPara().m_ClusterMeltDist;
427  float m_MergeDist;
429  m_MergeDist = m_Representative.getDataScale()*m_MergeDistMM;
430  else m_MergeDist = m_MergeDistMM*100;
431  int nmelt = 0, nmerge = 0;
432  int maxclusters = (int)getSearchPara().m_NClusters;
433  if(maxclusters == 0) maxclusters = numeric_limits<int>::max();
434  while(model != m_Population.end()
435  && (*model)->getQualityOfFit()>cqth
436  && m_NClusters < maxclusters)
437  {
438  if(!(*model)->hasFlags(Model::ST_MEMBER)) {
439 //create new cluster from model
440  m_Clusters.push_back(MBin());
441  m_CurCluster = &m_Clusters.back();
442  m_CurCluster->push_back(*model);
443  (*model)->setFlags(Model::ST_MEMBER);
444  PropVec cprop = (*model)->getPropertiesMM();
445  float mdrot = M_PI*getSearchPara().m_ClusterDDir;
446  float mdscale = getSearchPara().m_ClusterDScale;
447  float mdpos = getPropScale(cprop)*getSearchPara().m_ClusterDPos;
448  m_NClusters++;
449 //scan bins for other cluster members
450  Point c = (*model)->getCenter();
451  int bx = (int)(c.x/m_BinDist);
452  int by = (int)(c.y/m_BinDist);
453  int binradius = (int)ceil(mdpos/m_BinDist);
454  for(int px=bx-binradius; px<=bx+binradius; px++) {
455  if(px>=0 && px<=m_BinsX) {
456  for(int py=by-binradius; py<=by+binradius; py++) {
457  bool culled;
458  int index = getBindex(px,py,culled);
459  if(!culled) {
460  MBin::iterator be = m_Bins[index].begin();
461  while(be != m_Bins[index].end()) {
462  MBin::iterator nextbe = be;
463  nextbe++;
464  if(!(*be)->hasFlags(Model::ST_MEMBER)) {
465  PropVec prop = (*be)->getPropertiesMM();
466  //PropVec pdiff = getPropTF(cprop, prop);
467  float dpos = (getPropPos(cprop)-
468  getPropPos(prop)).norm();
469  float drot = mapAnglePI(getPropDir(cprop)-
470  getPropDir(prop));
471  drot = fabs(drot);
472  float dscale = getPropScale(prop)/
473  getPropScale(cprop);
474  if(dscale>1) dscale = 1-1/dscale;
475  else dscale = 1-dscale;
476  if(dpos < mdpos && drot < mdrot &&
477  dscale < mdscale) {
478  if(dpos < m_MergeDistMM &&
479  (*model)->distance(
480  **be,Model::DIST_CPOINTS)
481  < m_MergeDist)
482  {
483  //too close --> melt
484  (*model)->mergeModel(**be);
485  nmelt++;
486  } else {
487  m_CurCluster->push_back(*be);
488  nmerge++;
489  }
490  (*be)->setFlags(Model::ST_MEMBER);
491  m_Bins[index].erase(be);
492  }
493  } else m_Bins[index].erase(be);
494  be = nextbe;
495  }
496  }
497  }
498  }
499  }
500 // DUMP(cprop);
501 // DUMP((*model)->getQualityOfFit());
502 // DUMP(m_CurCluster->size());
503  }
504  model++;
505  }
506 // DUMP(nmelt);
507 // DUMP(m_MergeDist);
508 // DUMP(nmerge);
509 // DUMP(m_NClusters);
510  return m_NClusters;
511 }
float m_ClusterMeltDist
maximum Hausdorff distance in mm for melting two shapes
Definition: Searcher.h:169
std::vector< MBin > m_Bins
Definition: Searcher.h:71
bool buildBins(float bindist=0.f)
Definition: Searcher.cpp:361
float y
Definition: Point.h:224
Point2D getPropPos(const PropVec &prop)
Definition: PropVec.h:13
float m_BinDist
Definition: Searcher.h:73
float getPropScale(const PropVec &prop)
Definition: PropVec.h:19
int m_BinsX
Definition: Searcher.h:72
float m_ClusterDScale
maximum relative difference in scale to cluster representative
Definition: Searcher.h:167
float m_ClusterTH
least quality of cluster relative to the best
Definition: Searcher.h:165
dword m_NClusters
number of clusters (winners) determined at each cycle
Definition: Searcher.h:164
float getPropDir(const PropVec &prop)
Definition: PropVec.h:25
int getBindex(int bx, int by, bool &culled=*((bool *) NULL)) const
Definition: Searcher.h:104
#define M_PI
Definition: mathutil.h:9
SearcherParams & getSearchPara()
Definition: Searcher.h:194
std::list< Model * > m_Population
Definition: Searcher.h:69
MBin * m_CurCluster
Definition: Searcher.h:76
Model m_Representative
Definition: Searcher.h:65
int m_NClusters
Definition: Searcher.h:75
std::list< MBin > m_Clusters
Definition: Searcher.h:74
float m_ClusterDDir
maximum difference in direction in $$
Definition: Searcher.h:168
float m_ClusterDPos
maximum distance of shapes in a cluster (relative to shape radius)
Definition: Searcher.h:166
Definition: Point.h:16
float mapAnglePI(float a)
Definition: mathutil.h:107
float x
Definition: Point.h:224
dword getDataScale() const
Definition: Model.h:204
void Searcher::cleanFlags ( )
protected

Definition at line 546 of file Searcher.cpp.

References VVector< T, D >::clampLB(), VVector< T, D >::clampUB(), DUMP, Model::getProperties(), Model::getQualityOfFit(), m_AvgWinner, m_MaxModel, m_MinModel, m_Population, m_Representative, m_StdWinner, m_Time, Model::m_TimeStamp, VVector< T, D >::sqrtEach(), Model::ST_DEL, Model::ST_LOOSER, Model::ST_MEMBER, Model::ST_NODEL, Model::ST_OLDSTATE, and Model::ST_WINNER.

Referenced by evolve(), and getShapeWeight().

547 {
548 //remove loosers -- no, just set flags properly
549  int killcount = 0;
550  int wincount = 0;
551  int mergekill=0;
552  int lowkill=0;
553  Model *prep = *m_Population.begin();
554  m_AvgWinner = 0.f;
555  m_StdWinner = 0.f;
556  m_MinModel = m_MaxModel = prep->getProperties();
557  list<Model*>::iterator model = m_Population.begin();
558  while(model != m_Population.end())
559  {
560  list<Model*>::iterator nm = model; nm++;
561  if((*model)->hasFlags(Model::ST_NODEL)) {
562  (*model)->setFlags(Model::ST_WINNER|Model::ST_MEMBER);
563  (*model)->unsetFlags(Model::ST_LOOSER|Model::ST_OLDSTATE
564  |Model::ST_DEL);
565  }
566  if(!(*model)->hasFlags(Model::ST_MEMBER)) {
567  remove(model);
568  lowkill++;
569  } else if((*model)->hasFlags(Model::ST_DEL)) {
570  //(*model)->unsetFlags(Model::ST_DEL);
571  remove(model);
572  mergekill++;
573  } else {
574  m_MinModel.clampUB((*model)->getProperties());
575  m_MaxModel.clampLB((*model)->getProperties());
576  if((*model)->isOldState()) {
577  (*model)->unsetFlags(Model::ST_WINNER|Model::ST_LOOSER
579  //(*model)->m_TimeStamp[Model::TS_WIN] = 0.0;
580  } else if((*model)->isWinner()) {
581  if(prep->getQualityOfFit() < (*model)->getQualityOfFit())
582  prep = *model;
583  PropVec winprop = (*model)->getProperties();
584  m_AvgWinner += winprop;
585  m_StdWinner += (winprop *= winprop);
586  wincount++;
587  } else { //if((*model)->isLooser()) {
588  if(!(*model)->isLooser())
589  (*model)->setLooser(true, m_Time);
590  //(*model)->m_TimeStamp[Model::TS_WIN] = 0.0;
591  killcount++;
592  }
593  }
594  model = nm;
595  }
596  m_Representative = *prep;
597  if(!wincount) {
599  m_StdWinner = 0.f;
600  } else {
601  m_AvgWinner /= (float)(wincount);
602  m_StdWinner /= (float)(wincount);
603  DUMP(m_AvgWinner);
604  DUMP(m_StdWinner);
607  }
608  DUMP(mergekill);
609  DUMP(lowkill);
610  cout << "representative age: "
611  << m_Time-m_Representative.m_TimeStamp << " s" //[Model::TS_WIN]
612  << " (search time "<<m_Time<<" s)"<<endl;
613  cout << killcount<<" loosers and " << wincount << " winners."<<endl;
614 }
#define DUMP(expr)
Definition: common.h:16
float getQualityOfFit() const
Definition: Model.cpp:1204
const PropVec & getProperties() const
Definition: Model.cpp:1263
PropVec m_MaxModel
Definition: Searcher.h:67
PropVec m_MinModel
Definition: Searcher.h:67
float m_Time
Definition: Searcher.h:77
PropVec m_StdWinner
Definition: Searcher.h:66
VT & clampUB(const VT &ub)
Definition: VVector.h:247
Definition: Model.h:33
VT & sqrtEach()
Definition: VVector.h:215
std::list< Model * > m_Population
Definition: Searcher.h:69
VT & clampLB(const VT &lb)
Definition: VVector.h:241
Model m_Representative
Definition: Searcher.h:65
PropVec m_AvgWinner
Definition: Searcher.h:66
float m_TimeStamp
time stamps (see. TTimeStamp)
Definition: Model.h:259
void Searcher::clear ( )

Definition at line 126 of file Searcher.cpp.

References Model::clear(), ExpectationMap::clear(), m_Bins, m_BinsX, m_BinsY, m_EMap, m_EvolveT, m_NPop, m_Population, m_Representative, m_Time, and m_Winners.

Referenced by getExpectationMap(), operator=(), startSearch(), triggerTest(), and ~Searcher().

126  {
127  m_BinsX = m_BinsY = 0;
128  m_Bins.clear();
129  for(list<Model*>::iterator gi=m_Population.begin();
130  gi != m_Population.end(); gi++)
131  {
132  delete *gi;
133  }
134  m_Population.clear();
136  m_EMap.clear();
137  m_Winners.clear();
138  m_NPop=0;
139  m_Time=0;
140  m_EvolveT=0;
141 }
std::vector< MBin > m_Bins
Definition: Searcher.h:71
void clear(bool oldonly=false)
Definition: ExpMap.cpp:141
int m_BinsX
Definition: Searcher.h:72
float m_Time
Definition: Searcher.h:77
std::map< dword, Winner > m_Winners
Definition: Searcher.h:83
std::list< Model * > m_Population
Definition: Searcher.h:69
Model m_Representative
Definition: Searcher.h:65
ExpectationMap m_EMap
Definition: Searcher.h:68
int m_BinsY
Definition: Searcher.h:72
float m_EvolveT
Definition: Searcher.h:81
int m_NPop
Definition: Searcher.h:70
void clear()
remove and destroy all geometry information (nodes and edges)
Definition: Model.cpp:95
int Searcher::distribute ( int  n = -1,
float  qth = 0,
bool  count = false 
)
protected

Definition at line 627 of file Searcher.cpp.

References add(), ExpectationMap::generateInstance(), Model::getNNodes(), Model::getProperties(), Model::getQualityOfFit(), ExpectationMap::getRepresentative(), m_AvgWinner, m_EMap, m_Representative, and m_StdWinner.

Referenced by getShapeWeight().

629 {
630  //this function is unused
631  if(m_EMap.getRepresentative().getNNodes() == 0) return -1;
632  else if(m_Representative.getNNodes() == 0) {
635  m_StdWinner = 0.f;
636  }
637  for(int i=0; i<n; i++) {
638  Model *newmod = m_EMap.generateInstance();
639  if(newmod->getQualityOfFit() < qth) {
640  delete newmod;
641  } else {
642  //newmod->m_TimeStamp = m_Time; //[Model::TS_CREATE]
643  add(newmod);
644  }
645  }
646  return n;
647 }
float getQualityOfFit() const
Definition: Model.cpp:1204
const PropVec & getProperties() const
Definition: Model.cpp:1263
Model * generateInstance() const
Definition: ExpMap.cpp:184
PropVec m_StdWinner
Definition: Searcher.h:66
int getNNodes() const
Definition: Model.h:77
Definition: Model.h:33
Model m_Representative
Definition: Searcher.h:65
Model & getRepresentative()
Definition: ExpMap.h:156
ExpectationMap m_EMap
Definition: Searcher.h:68
int add(Model *m)
Definition: Searcher.cpp:143
PropVec m_AvgWinner
Definition: Searcher.h:66
void Searcher::draw ( ) const

Definition at line 687 of file Searcher.cpp.

References Model::draw(), m_Population, m_Representative, and m_Winners.

Referenced by Brain::drawAllModels(), and getExpectationMap().

688 {
689  glLineWidth(1.0f);
690  for(list<Model*>::const_iterator m = m_Population.begin();
691  m!=m_Population.end(); m++)
692  {
693  if((*m)->isWinner()) {
694  glColor4f(0.1,0.9,0.0,0.7);
695  } else if((*m)->isLooser()) {
696  glColor4f(0.0,0.0,1.0,0.3);
697  } else {
698  glColor4f(0.9,0.9,0.0,0.3);
699  }
700  (*m)->draw();
701  }
702  glLineWidth(3.0f);
703  glColor4f(0.1,0.9,0.0,1.0);
704  for(list<Model*>::const_iterator m = m_Population.begin();
705  m!=m_Population.end(); m++)
706  {
707  if((*m)->isWinner())// && (m_Time-(*m)->m_TimeStamp[Model::TS_WIN])>6)
708  (*m)->draw();
709  }
710  if(!m_Winners.empty()) {
711  glLineWidth(3.0f);
712  glColor4f(1.0f, 0.0f, 0.5f,1.0f);
714  glLineWidth(1.0f);
715  }
716 }
std::map< dword, Winner > m_Winners
Definition: Searcher.h:83
std::list< Model * > m_Population
Definition: Searcher.h:69
Model m_Representative
Definition: Searcher.h:65
void draw(bool drawPoints=false) const
Draw using OpenGL.
Definition: Model.cpp:542
void Searcher::evolve ( )

Definition at line 163 of file Searcher.cpp.

References add(), buildClusters(), cleanFlags(), DUMP, ExpectationMap::generateInstance(), Model::getName(), Model::getQualityOfFit(), getQualityRange(), getSearchPara(), m_EMap, SearcherParams::m_EvolveCycle, EMDistribution::m_Integral, SearcherParams::m_MaxPop, m_Mode, m_MutateRate, SearcherParams::m_MutateSpawns, SearcherParams::m_MutateTHRed, m_NextWinID, m_NPop, SearcherParams::m_NSpawns, SearcherParams::m_NSpawnsTHRed, m_Population, m_Representative, m_Time, Winner::m_WinnerID, m_Winners, MODE_DONE, MODE_PAUSE, mutate(), NULL, ExpectationMap::ratePropVec(), selectWinners(), and Model::ST_NODEL.

Referenced by Brain::evolve().

164 {
165  if(m_Mode == MODE_PAUSE) return;
166 //create, mutate, and remove
167  int extrakill=0;
168  float lqof,hqof;
169  getQualityRange(lqof,hqof);
170  double slowlive=0.0;
171  if(m_NPop) {
172  for(list<Model*>::const_iterator m = m_Population.begin();
173  m!=m_Population.end(); m++)
174  {
175  //if((*m)->m_TimeStamp-m_Time > 4&&(*m)->getLiveliness()>slowlive)
176  slowlive += (*m)->getLiveliness();
177  }
178  slowlive /= m_NPop;
179  slowlive *= 0.5;
180  DUMP(slowlive);
181  }
182 
183  //findWinners();
184  if(buildClusters()) {
185  selectWinners();
186  cleanFlags();
187  }
188  //float kill_quality_th = hqof*0.7;
189  list<Model*>::iterator m=m_Population.begin();
190  dword rank = 0;
191  bool pastlast=false;
192  int lamekill=0;
193  m_Winners.clear();
194  Model* lastmodel = !m_Population.empty() ? m_Population.back():NULL;
195  while(m != m_Population.end() && !pastlast)
196  {
197  if(*m == lastmodel) pastlast=true;
198  list<Model*>::iterator nm = m; nm++;
199  //float relq = (hqof-lqof)*kill_quality_th+lqof;
200  //(hqof!=0.0) ? ((*m)->getQualityOfFit()-lqof)/hqof :1;
201  //if(relq > (*m)->getQualityOfFit() && m_NPop>1) {
202  if(rank > getSearchPara().m_MaxPop) {
203  if(m_NPop>1) { remove(m); extrakill++; }
204  } else if((*m)->isWinner()) {
205  PropVec propvec((*m)->getProperties());
206  if(!(*m)->getID()) (*m)->setID(m_NextWinID++);
207  Winner winner(*m);
208  float rating = m_EMap.ratePropVec(propvec, &winner);
209  if(rating < getSearchPara().m_RatingTH &&
210  !(*m)->hasFlags(Model::ST_NODEL)) {
211 // cout << "removing invalid winner " << endl;
212 // DUMP(rating);
213 // DUMP(propvec);
214 // DUMP(propvec.clamp(m_EMap.m_LB, m_EMap.m_UB));
215 // DUMP((*m)->getName());
216  remove(m);
217  m_NextWinID--;
218  } else
219  {
220  m_Winners[winner.m_WinnerID] = winner;
221 // m_Winners.insert(pair<dword,Winner>(winner.m_WinnerID,
222 // winner));
223 //mutate winners
224  float threduce = getSearchPara().m_MutateTHRed;
225  float qth = (*m)->getQualityOfFit()*threduce;
226  int cs=0;
227  int misses=0;
228  const int nspawns = getSearchPara().m_MutateSpawns;
229  while(cs<nspawns) {
230  Model *newmod = &mutate(*(new Model(**m)),m_MutateRate
231  *exp((m_Time/getSearchPara().m_MutateHL)
232  *(-M_LN2)));
233  if(newmod->getQualityOfFit() < qth) {
234  delete newmod;
235  misses++;
236  if(misses%nspawns==0) qth*=threduce;
237  } else {
238  add(newmod);
239  cs++;
240  }
241  }
242  if(misses>nspawns) DUMP(misses)<<" for mutation"<<endl;
243  //nm = m; nm++; // ensure validity of iterator (?)
244  }
245  } else if((*m)->getLiveliness()<slowlive) {
246  remove(m);
247  lamekill++;
248  } else if(m_NPop>1 && (*m)->isLooser() &&
249  (m_Time-(*m)->m_TimeStamp>getSearchPara().m_EvolveCycle*10))
250  {
251  remove(m);
252  }
253  m = nm;
254  rank++;
255  }
256 // DUMP(extrakill);
257 // DUMP(lamekill);
258 //Spawn new instances
259  int cs = 0;
260  float threduce = getSearchPara().m_NSpawnsTHRed;
261  float qth = hqof*threduce; //DEBUG
262  int misses = 0;
263  const int nspawns = m_EMap && m_EMap.m_Integral > 0.00001f
264  ? getSearchPara().m_NSpawns : 0;
265  while(cs<nspawns) {
266  Model *newmod = m_EMap.generateInstance();
267  if(newmod->getQualityOfFit() < qth) {
268  delete newmod;
269  misses++;
270  if(misses%nspawns==0) qth*=threduce;
271  } else {
272  //qth = newmod->getQualityOfFit();
273  //newmod->m_TimeStamp = m_Time; //[Model::TS_CREATE]
274  add(newmod);
275  cs++;
276  }
277  }
278  //if(misses>20) DUMP(misses) << " for distribution" << endl;
280  if(m_NPop > 0 && //(int)m_Winners.size() &&
281  m_EMap.m_Integral < 0.0001f)
282  {
283  m_Mode = MODE_DONE;
284  } else cout << m_Representative.getName() << " searching, integral = "
285  << m_EMap.m_Integral << endl;
286 }
dword m_MutateSpawns
number of spawns when mutating a shape
Definition: Searcher.h:177
float m_Integral
Definition: ExpMap.h:67
dword m_Mode
Definition: Searcher.h:80
#define NULL
Definition: simpletypes.h:9
#define DUMP(expr)
Definition: common.h:16
float getQualityOfFit() const
Definition: Model.cpp:1204
dword m_NextWinID
Definition: Searcher.h:84
Model * generateInstance() const
Definition: ExpMap.cpp:184
void getQualityRange(float &lqof, float &hqof, float shapeweight=-1) const
Definition: Searcher.cpp:649
float ratePropVec(const PropVec &prop, Winner *winner=NULL) const
Definition: ExpMap.cpp:107
dword m_NSpawns
number of new spawned shapes at each cycle
Definition: Searcher.h:161
float m_NSpawnsTHRed
threshold reduction factor for new spawns
Definition: Searcher.h:162
float m_Time
Definition: Searcher.h:77
float m_MutateTHRed
threshold reduction factor for mutated spawns
Definition: Searcher.h:175
std::map< dword, Winner > m_Winners
Definition: Searcher.h:83
Definition: ExpMap.h:10
Definition: Model.h:33
float m_EvolveCycle
time in seconds for one evolution cycle
Definition: Searcher.h:172
SearcherParams & getSearchPara()
Definition: Searcher.h:194
std::list< Model * > m_Population
Definition: Searcher.h:69
unsigned long dword
Definition: simpletypes.h:6
void selectWinners()
Definition: Searcher.cpp:513
Model m_Representative
Definition: Searcher.h:65
int buildClusters()
Definition: Searcher.cpp:419
ExpectationMap m_EMap
Definition: Searcher.h:68
int add(Model *m)
Definition: Searcher.cpp:143
int m_NPop
Definition: Searcher.h:70
void cleanFlags()
Definition: Searcher.cpp:546
dword m_MaxPop
maximum population count
Definition: Searcher.h:163
const std::string & getName() const
Definition: Model.h:81
float m_MutateRate
Definition: Searcher.h:82
Model & mutate(Model &model, float rate=1) const
Definition: Searcher.cpp:307
void Searcher::findWinners ( )
protected

Referenced by getShapeWeight().

float Searcher::getBestQOF ( ) const
inline

Definition at line 129 of file Searcher.h.

References m_Population.

Referenced by getWinList(), and relativeQOF().

130 {
131  return m_Population.empty()? 1.f
132  :(*m_Population.begin())->getQualityOfFit();
133 }
std::list< Model * > m_Population
Definition: Searcher.h:69
int Searcher::getBindex ( int  bx,
int  by,
bool &  culled = *((bool*)NULL) 
) const
inlineprotected

Definition at line 104 of file Searcher.h.

References m_BinsX, m_BinsY, and NULL.

Referenced by buildBins(), buildClusters(), getBindex(), and getShapeWeight().

105 {
106  bool tb;
107  bool &cf = &culled != NULL ? culled : tb; // redirect to temporary bool?
108  cf = false;
109  if(bx<0) { bx=0; cf = true; }
110  else if(bx>=m_BinsX) { bx=m_BinsX-1; cf = true; }
111  if(by<0) { by=0; cf = true; }
112  else if(by>=m_BinsY) { by=m_BinsY-1; cf = true; }
113  return by*m_BinsX+bx;
114 }
#define NULL
Definition: simpletypes.h:9
int m_BinsX
Definition: Searcher.h:72
int m_BinsY
Definition: Searcher.h:72
int Searcher::getBindex ( const PropVec &  prop,
bool &  culled = *((bool*)NULL) 
) const
inlineprotected

Definition at line 116 of file Searcher.h.

References getBindex().

117 {
118  return getBindex((int)prop[0], (int)prop[1], culled);
119 }
int getBindex(int bx, int by, bool &culled=*((bool *) NULL)) const
Definition: Searcher.h:104
int Searcher::getBindex ( const Model &  model,
bool &  culled = *((bool*)NULL) 
) const
inlineprotected

Definition at line 121 of file Searcher.h.

References getBindex(), Model::getCenter(), and setPropPos().

122 {
123  //PropVec prop=model.getProperties();
124  PropVec prop(0.);
125  setPropPos(prop, model.getCenter());
126  return getBindex(prop, culled);
127 }
const Point getCenter() const
Definition: Model.cpp:852
PropVec & setPropPos(PropVec &prop, const Point2D &p)
Definition: PropVec.h:16
int getBindex(int bx, int by, bool &culled=*((bool *) NULL)) const
Definition: Searcher.h:104
ExpectationMap& Searcher::getExpectationMap ( )
inline

Definition at line 37 of file Searcher.h.

References m_EMap.

Referenced by MStructure::rebuildExpMap(), and Brain::setupSearch().

37 { return m_EMap; }
ExpectationMap m_EMap
Definition: Searcher.h:68
const ExpectationMap& Searcher::getExpectationMap ( ) const
inline

Definition at line 38 of file Searcher.h.

References clear(), draw(), m_EMap, and triggerTest().

38 { return m_EMap; }
ExpectationMap m_EMap
Definition: Searcher.h:68
float Searcher::getGeneration ( const Model *  model) const

Definition at line 303 of file Searcher.cpp.

References getSearchPara(), SearcherParams::m_EvolveCycle, m_Time, and Model::m_TimeStamp.

Referenced by MStructure::addExpectation(), and getRepresentative().

303  {
304  return (m_Time - model->m_TimeStamp) / getSearchPara().m_EvolveCycle;
305 }
float m_Time
Definition: Searcher.h:77
float m_EvolveCycle
time in seconds for one evolution cycle
Definition: Searcher.h:172
SearcherParams & getSearchPara()
Definition: Searcher.h:194
float m_TimeStamp
time stamps (see. TTimeStamp)
Definition: Model.h:259
float Searcher::getLeastQOF ( ) const
inline

Definition at line 135 of file Searcher.h.

References m_Population.

Referenced by getWinList(), and relativeQOF().

136 {
137  return m_Population.empty()? 0.f
138  :(*m_Population.rbegin())->getQualityOfFit();
139 }
std::list< Model * > m_Population
Definition: Searcher.h:69
void Searcher::getQualityRange ( float &  lqof,
float &  hqof,
float  shapeweight = -1 
) const
protected

Definition at line 649 of file Searcher.cpp.

References m_Population, and setShapeWeight().

Referenced by evolve(), getShapeWeight(), and triggerTest().

651 {
652  if(m_Population.empty()) {
653  lqof = hqof = 0;
654  return;
655  }
656  bool cw = (shapeweight!=-1);
657  if(cw) (*m_Population.begin())->setShapeWeight(shapeweight);
658  lqof=hqof=(*m_Population.begin())->getQualityOfFit();
659  for(list<Model*>::const_iterator m = m_Population.begin();
660  m!=m_Population.end(); m++)
661  {
662  if(cw) (*m)->setShapeWeight(shapeweight);
663  if((*m)->getQualityOfFit()>hqof) hqof=(*m)->getQualityOfFit();
664  if((*m)->getQualityOfFit()<lqof) lqof=(*m)->getQualityOfFit();
665  }
666 }
void setShapeWeight(float shapeweight)
Definition: Searcher.h:46
std::list< Model * > m_Population
Definition: Searcher.h:69
const Model& Searcher::getRepresentative ( ) const
inline

Definition at line 43 of file Searcher.h.

References getGeneration(), m_Representative, and reattachSensors().

Referenced by Brain::triggerTest().

43 { return m_Representative; }
Model m_Representative
Definition: Searcher.h:65
float Searcher::getShapeWeight ( ) const
inline
std::map<dword,Winner>& Searcher::getWinList ( )
inline

Definition at line 30 of file Searcher.h.

References m_Winners.

Referenced by MStructure::addExpectation(), StructTable::findBestConnection(), and MStructure::verifyWinnerRating().

30 { return m_Winners; }
std::map< dword, Winner > m_Winners
Definition: Searcher.h:83
const std::map<dword,Winner>& Searcher::getWinList ( ) const
inline

Definition at line 31 of file Searcher.h.

References getBestQOF(), getLeastQOF(), getWinner(), m_Winners, relativeQOF(), and setExpectationMap().

31 { return m_Winners; }
std::map< dword, Winner > m_Winners
Definition: Searcher.h:83
const Winner * Searcher::getWinner ( dword  id) const

Definition at line 668 of file Searcher.cpp.

References m_Winners, and NULL.

Referenced by getWinList(), MStructure::getWinner(), and MStructure::verifyWinnerRating().

669 {
670  map<dword,Winner>::const_iterator wi = m_Winners.find(id);
671  if(wi == m_Winners.end()) return NULL;
672  else return &wi->second;
673 }
#define NULL
Definition: simpletypes.h:9
std::map< dword, Winner > m_Winners
Definition: Searcher.h:83
template<class Iter >
unsigned int Searcher::getWinners ( Iter  iter) const
inline

Definition at line 90 of file Searcher.h.

References m_Population.

Referenced by searchDone(), and Brain::triggerTest().

91 {
92  unsigned int nwin=0;
93  for(std::list<Model*>::const_iterator wi=m_Population.begin();
94  wi != m_Population.end(); wi++)
95  {
96  if((*wi)->isWinner()) {
97  *iter++ = *wi;
98  nwin++;
99  }
100  }
101  return nwin;
102 }
std::list< Model * > m_Population
Definition: Searcher.h:69
Model & Searcher::mutate ( Model &  model,
float  rate = 1 
) const
protected

Definition at line 307 of file Searcher.cpp.

References Model::adaptProperties(), Model::adaptProportion(), Model::addNoise(), frand, FRAND1, Model::getProperties(), getSearchPara(), Model::getStdRadius(), M_PI, Model::push(), Model::pushRotate(), setPropDir(), and setPropPos().

Referenced by evolve(), and getShapeWeight().

308 {
309 #define _PROP_MUTATION_
310 #ifdef _PROP_MUTATION_
311  PropVec prop = model.getProperties();
312  PropVec mutation(0.f);
313  bool same=true;
314  while(same) {
315  if(FRAND1 < getSearchPara().m_MutatePDir){
316  setPropDir(mutation,frand(2*M_PI));
317  same = false;
318  }
319  if(FRAND1 < getSearchPara().m_MutatePPos) {
320  Point pos(0,0);
321  float radius = model.getStdRadius();//*rate;
322  pos += Point2D(radius-frand(2*radius), radius-frand(2*radius));
323  setPropPos(mutation,pos);
324  same = false;
325  }
326  if(FRAND1 < getSearchPara().m_MutatePNoise) {
327  model.addNoise(getSearchPara().m_MutateNoiseRate*rate);
328  same = false;
329  }
330  if(FRAND1 < getSearchPara().m_MutatePProp) {
331  model.adaptProportion(getSearchPara().m_MutatePropRate);
332  same = false;
333  }
334  }
335  model.adaptProperties(prop+(mutation*rate));
336 #else
337  float radius=model.getStdRadius();
338  model.push(Point2D(-radius+frand(2*radius),
339  -radius+frand(2*radius)));
340  model.pushRotate((*m)->getCenter(), -2+frand(4));
341  model.addNoise(0.1);
342 #endif
343  return model;
344 }
#define frand(max)
Definition: mathutil.h:48
const PropVec & getProperties() const
Definition: Model.cpp:1263
float getStdRadius(const Point &center) const
Returns mean squared distance from centroid.
Definition: Model.cpp:1018
void pushRotate(const Point &c, float angle)
Definition: Model.cpp:954
void adaptProportion(float ratio)
overall rest lengths sum is adapted to overall edge lengths by ratio
Definition: Model.cpp:1164
#define FRAND1
Definition: mathutil.h:49
PropVec & setPropDir(PropVec &prop, float dir)
Definition: PropVec.h:28
PropVec & setPropPos(PropVec &prop, const Point2D &p)
Definition: PropVec.h:16
#define M_PI
Definition: mathutil.h:9
SearcherParams & getSearchPara()
Definition: Searcher.h:194
void adaptProperties(const PropVec &prop)
Definition: Model.cpp:1249
Definition: Point.h:16
void addNoise(float r)
Definition: Model.cpp:901
void push(const Point &t)
Definition: Model.cpp:931
Searcher::operator bool ( ) const
inline

Definition at line 42 of file Searcher.h.

References m_EMap.

42 { return (bool)m_EMap; }
ExpectationMap m_EMap
Definition: Searcher.h:68
Searcher & Searcher::operator= ( const Searcher &  rhs)

Definition at line 95 of file Searcher.cpp.

References clear(), m_AvgWinner, m_BinDist, m_Bins, m_BinsX, m_BinsY, m_EMap, m_EvolveT, m_Mode, m_MutateRate, m_NextWinID, m_NPop, m_Population, m_PosMax, m_PosMin, m_PosRange, m_Representative, m_ShapeWeight, m_StdWinner, m_Time, m_Winners, and updateWinList().

Referenced by Searcher().

96 {
97  if(&rhs == this) return *this;
98  clear();
100  m_AvgWinner = rhs.m_AvgWinner;
101  m_StdWinner = rhs.m_StdWinner;
102  m_EMap = rhs.m_EMap;
103  for(list<Model*>::const_iterator gi=rhs.m_Population.begin();
104  gi != rhs.m_Population.end(); gi++)
105  {
106  m_Population.push_back(new Model(**gi));
107  }
108  m_NPop = rhs.m_NPop;
109  m_Bins = rhs.m_Bins;
110  m_BinsX, m_BinsY = rhs.m_BinsX;
111  m_BinDist = rhs.m_BinDist;
112  m_Time = rhs.m_Time;
113  m_PosMax = rhs.m_PosMax;
114  m_PosMin = rhs.m_PosMin;
115  m_PosRange = rhs.m_PosRange;
116  m_Mode = rhs.m_Mode;
117  m_EvolveT = rhs.m_EvolveT;
119  m_NextWinID = rhs.m_NextWinID;
122  updateWinList();
123  return *this;
124 }
dword m_Mode
Definition: Searcher.h:80
std::vector< MBin > m_Bins
Definition: Searcher.h:71
dword m_NextWinID
Definition: Searcher.h:84
Point m_PosMax
Definition: Searcher.h:78
float m_BinDist
Definition: Searcher.h:73
Point m_PosRange
Definition: Searcher.h:78
int m_BinsX
Definition: Searcher.h:72
float m_ShapeWeight
Definition: Searcher.h:85
float m_Time
Definition: Searcher.h:77
PropVec m_StdWinner
Definition: Searcher.h:66
void clear()
Definition: Searcher.cpp:126
std::map< dword, Winner > m_Winners
Definition: Searcher.h:83
Definition: Model.h:33
std::list< Model * > m_Population
Definition: Searcher.h:69
Point m_PosMin
Definition: Searcher.h:78
Model m_Representative
Definition: Searcher.h:65
ExpectationMap m_EMap
Definition: Searcher.h:68
int m_BinsY
Definition: Searcher.h:72
float m_EvolveT
Definition: Searcher.h:81
int m_NPop
Definition: Searcher.h:70
PropVec m_AvgWinner
Definition: Searcher.h:66
float m_MutateRate
Definition: Searcher.h:82
std::map< dword, Winner > & updateWinList()
Definition: Searcher.cpp:675
void Searcher::reattachSensors ( )

Definition at line 616 of file Searcher.cpp.

References ExpectationMap::getRepresentative(), m_EMap, m_Population, m_Representative, and Model::reattachSensors().

Referenced by getRepresentative().

617 {
620  for(list<Model*>::iterator model = m_Population.begin();
621  model != m_Population.end(); model++)
622  {
623  (*model)->reattachSensors();
624  }
625 }
void reattachSensors()
get sensors from sensor collection
Definition: Model.cpp:616
std::list< Model * > m_Population
Definition: Searcher.h:69
Model m_Representative
Definition: Searcher.h:65
Model & getRepresentative()
Definition: ExpMap.h:156
ExpectationMap m_EMap
Definition: Searcher.h:68
float Searcher::relativeQOF ( float  qof) const
inline

Definition at line 141 of file Searcher.h.

References getBestQOF(), and getLeastQOF().

Referenced by getWinList().

142 {
143  const float mq = getBestQOF(), lq = getLeastQOF();
144  float range = mq-lq; if(range <= 0.f) range = 1.f;
145  return (qof-lq)/range;
146 }
float getBestQOF() const
Definition: Searcher.h:129
float getLeastQOF() const
Definition: Searcher.h:135
list< Model * >::iterator & Searcher::remove ( std::list< Model * >::iterator &  mi)
protected

Definition at line 152 of file Searcher.cpp.

References m_NPop, m_Population, and Model::ST_NODEL.

153 {
154  if(!(*mi)->hasFlags(Model::ST_NODEL)) {
155  list<Model*>::iterator ci = mi++;
156  delete *ci;
157  m_Population.erase(ci);
158  m_NPop--;
159  }
160  return mi;
161 }
std::list< Model * > m_Population
Definition: Searcher.h:69
int m_NPop
Definition: Searcher.h:70
bool Searcher::searchDone ( ) const
inline

Definition at line 28 of file Searcher.h.

References getWinners(), m_Mode, and MODE_DONE.

28 { return m_Mode == MODE_DONE; }
dword m_Mode
Definition: Searcher.h:80
void Searcher::selectWinners ( )
protected

Definition at line 513 of file Searcher.cpp.

References m_Clusters, m_Time, Model::ST_DEL, and TRACE.

Referenced by evolve(), and getShapeWeight().

514 {
515  dword m_NBinWinners = 1;
516  for(list< MBin >::iterator cluster = m_Clusters.begin();
517  cluster != m_Clusters.end(); cluster++) {
518  if(!cluster->empty()) {
519  MBin::iterator crep = cluster->begin();
520 //select winners
521  if(!(*crep)->hasFlags(Model::ST_DEL)) {
522  (*crep)->setOldState(false);
523  if(!(*crep)->isWinner()) {
524 // float time = m_Time;
525 // if((*crep)->m_TimeStamp[Model::TS_WIN]!=0)
526 // time = (*crep)->m_TimeStamp[Model::TS_WIN];
527  (*crep)->setWinner(true); //, time);
528  }
529  (*crep)->setLooser(false);
530  crep++;
531  } else TRACE("DELETED CLUSTER WINNER????????");
532 //select rest as loosers
533  while(crep != cluster->end()) {
534  //if((*crep)->isOldState()) {
535  (*crep)->setOldState(false);
536  if((*crep)->isWinner()) (*crep)->setWinner(false);
537  if(!(*crep)->isLooser()) {
538  (*crep)->setLooser(true, m_Time);
539  }
540  crep++;
541  }
542  }
543  } // for each cluster
544 }
#define TRACE(msg)
Definition: common.h:14
float m_Time
Definition: Searcher.h:77
unsigned long dword
Definition: simpletypes.h:6
std::list< MBin > m_Clusters
Definition: Searcher.h:74
void Searcher::setExpectationMap ( const ExpectationMap &  em)

Definition at line 346 of file Searcher.cpp.

References ExpectationMap::correctLBUB(), EMDRect::getLB(), getPropPos(), EMDRect::getUB(), m_EMap, m_PosMax, m_PosMin, m_PosRange, EMDRect::setLB(), EMDRect::setUB(), and ExpectationMap::updateIntegral().

Referenced by getWinList(), main(), MStructure::rebuildExpMap(), and Brain::setupSearch().

347 {
348  if(&em != &m_EMap) m_EMap = em;
349  PropVec ub = m_EMap.getUB();
350  PropVec lb = m_EMap.getLB();
352  m_EMap.setLB(lb); m_EMap.setUB(ub);
353  m_PosMax = getPropPos(ub);
354  m_PosMin = getPropPos(lb);
355  //cout << "pos max=" << m_PosMax << " pos min=" << m_PosMin << endl;
358 
359 }
Point m_PosMax
Definition: Searcher.h:78
Point2D getPropPos(const PropVec &prop)
Definition: PropVec.h:13
static void correctLBUB(PropVec &lb, PropVec &ub)
Definition: ExpMap.cpp:193
Point m_PosRange
Definition: Searcher.h:78
void setUB(const PropVec &ub)
Definition: ExpMap.h:87
const PropVec & getLB() const
Definition: ExpMap.h:86
Point m_PosMin
Definition: Searcher.h:78
float updateIntegral()
Definition: ExpMap.cpp:167
ExpectationMap m_EMap
Definition: Searcher.h:68
const PropVec & getUB() const
Definition: ExpMap.h:85
void setLB(const PropVec &lb)
Definition: ExpMap.h:88
void Searcher::setShapeWeight ( float  shapeweight)
inline

Definition at line 46 of file Searcher.h.

References m_ShapeWeight.

Referenced by getQualityRange(), and MStructure::read().

46 { m_ShapeWeight = shapeweight; }
float m_ShapeWeight
Definition: Searcher.h:85
void Searcher::startSearch ( bool  dostart = true)

Definition at line 718 of file Searcher.cpp.

References clear(), m_Mode, MODE_PAUSE, MODE_RUN, and updateWinList().

719 {
720  if(dostart) {
721  cout << "starting searcher..." << endl;
722  clear();
723  m_Mode = MODE_RUN;
724  updateWinList();
725  } else m_Mode = MODE_PAUSE;
726 }
dword m_Mode
Definition: Searcher.h:80
void clear()
Definition: Searcher.cpp:126
std::map< dword, Winner > & updateWinList()
Definition: Searcher.cpp:675
bool Searcher::step ( float  dt)

Definition at line 288 of file Searcher.cpp.

References m_EMap, m_Mode, m_Population, m_Time, MODE_DONE, and MODE_PAUSE.

Referenced by Brain::evolve(), and MStructure::stepSearch().

289 {
290  if(!m_EMap) return true;
291  if(m_Mode == MODE_PAUSE) return false;
292  else if(m_Mode == MODE_DONE) return true;
293 
294  m_Time+=dt;
295  for(list<Model*>::iterator m=m_Population.begin();
296  m != m_Population.end(); m++)
297  {
298  (*m)->updateParticles(dt);
299  }
300  return m_Mode==MODE_DONE; // not yet done
301 }
dword m_Mode
Definition: Searcher.h:80
float m_Time
Definition: Searcher.h:77
std::list< Model * > m_Population
Definition: Searcher.h:69
ExpectationMap m_EMap
Definition: Searcher.h:68
bool Searcher::triggerTest ( int  mx,
int  my,
int  what 
)

Definition at line 728 of file Searcher.cpp.

References clear(), Model::getName(), getQualityRange(), SearcherParams::global, m_EMap, EMDistribution::m_Integral, m_Mode, m_Population, m_Representative, m_Time, MODE_DONE, MODE_PAUSE, MODE_RUN, and updateWinList().

Referenced by getExpectationMap(), and Brain::triggerTest().

729 {
730  switch(what)
731  {
732  case KEY_r:
733  clear();
734  break;
735  case KEY_s:
736  if(m_Mode == MODE_PAUSE || m_Mode == MODE_DONE) {
737  m_Mode = MODE_RUN;
738  cout << "run" << endl;
739  } else {
740  m_Mode = MODE_PAUSE;
741  cout << "pause" << endl;
742  }
743  break;
744  case KEY_h:
745  cout << m_Representative.getName() <<
747  ? "is done " : "is busy ") << m_EMap.m_Integral << endl;
748  m_Mode = MODE_PAUSE;
749  cout << "now set to rest" << endl;
750  break;
751  case KEY_w:
752  {
753  list<Model*>::iterator model = m_Population.begin();
754  while(model != m_Population.end())
755  {
756  list<Model*>::iterator nm = model; nm++;
757  if(!(*model)->isWinner()) {
758  remove(model);
759  } else {
760  cout << "winner at " << (*model)->getCenter() << " age "
761  << m_Time-(*model)->m_TimeStamp<<" s "
762  << "quality= " << (*model)->getQualityOfFit()
763  << " nmerges = " << (*model)->getInstCount()
764  << " ID = " << (*model)->getID()
765  << endl;
766  }
767  model = nm;
768  }
769  }
770  break;
771  case KEY_F4:
772  {
773  float lqof,hqof;
774  getQualityRange(lqof,hqof);
775  float qth = (lqof+hqof)*0.5;
776  list<Model*>::iterator model = m_Population.begin();
777  while(model != m_Population.end())
778  {
779  list<Model*>::iterator nm = model; nm++;
780  if((*model)->getQualityOfFit() < qth) {
781  remove(model);
782  }
783  model = nm;
784  }
785  }
786  break;
787  default:
788  return false;
789  }
790  updateWinList();
791  return true;
792 }
float m_Integral
Definition: ExpMap.h:67
dword m_Mode
Definition: Searcher.h:80
void getQualityRange(float &lqof, float &hqof, float shapeweight=-1) const
Definition: Searcher.cpp:649
float m_Time
Definition: Searcher.h:77
void clear()
Definition: Searcher.cpp:126
std::list< Model * > m_Population
Definition: Searcher.h:69
Model m_Representative
Definition: Searcher.h:65
ExpectationMap m_EMap
Definition: Searcher.h:68
const std::string & getName() const
Definition: Model.h:81
std::map< dword, Winner > & updateWinList()
Definition: Searcher.cpp:675
std::map< dword, Winner > & Searcher::updateWinList ( )
protected

Definition at line 675 of file Searcher.cpp.

References m_Population, and m_Winners.

Referenced by getShapeWeight(), operator=(), startSearch(), and triggerTest().

676 {
677  m_Winners.clear();
678  for(list<Model*>::iterator m = m_Population.begin();
679  m!=m_Population.end(); m++)
680  {
681  if((*m)->isWinner())
682  m_Winners[(*m)->getID()] = Winner(*m);
683  }
684  return m_Winners;
685 }
std::map< dword, Winner > m_Winners
Definition: Searcher.h:83
Definition: ExpMap.h:10
std::list< Model * > m_Population
Definition: Searcher.h:69

Member Data Documentation

PropVec Searcher::m_AvgWinner
protected

Definition at line 66 of file Searcher.h.

Referenced by buildBins(), cleanFlags(), distribute(), and operator=().

float Searcher::m_BinDist
protected

Definition at line 73 of file Searcher.h.

Referenced by buildBins(), buildClusters(), and operator=().

std::vector< MBin > Searcher::m_Bins
protected

Definition at line 71 of file Searcher.h.

Referenced by buildBins(), buildClusters(), clear(), and operator=().

int Searcher::m_BinsX
protected

Definition at line 72 of file Searcher.h.

Referenced by buildBins(), buildClusters(), clear(), getBindex(), and operator=().

int Searcher::m_BinsY
protected

Definition at line 72 of file Searcher.h.

Referenced by buildBins(), clear(), getBindex(), and operator=().

std::list< MBin > Searcher::m_Clusters
protected

Definition at line 74 of file Searcher.h.

Referenced by buildClusters(), and selectWinners().

MBin* Searcher::m_CurCluster
protected

Definition at line 76 of file Searcher.h.

Referenced by buildClusters().

ExpectationMap Searcher::m_EMap
protected
float Searcher::m_EvolveT
protected

Definition at line 81 of file Searcher.h.

Referenced by clear(), operator=(), and Searcher().

PropVec Searcher::m_MaxModel
protected

Definition at line 67 of file Searcher.h.

Referenced by buildBins(), and cleanFlags().

PropVec Searcher::m_MinModel
protected

Definition at line 67 of file Searcher.h.

Referenced by buildBins(), and cleanFlags().

dword Searcher::m_Mode
protected

Definition at line 80 of file Searcher.h.

Referenced by evolve(), operator=(), searchDone(), startSearch(), step(), and triggerTest().

float Searcher::m_MutateRate
protected
int Searcher::m_NClusters
protected
dword Searcher::m_NextWinID
protected

Definition at line 84 of file Searcher.h.

Referenced by evolve(), and operator=().

int Searcher::m_NPop
protected

Definition at line 70 of file Searcher.h.

Referenced by add(), clear(), evolve(), operator=(), and remove().

std::list<Model*> Searcher::m_Population
protected
Point Searcher::m_PosMax
protected

Definition at line 78 of file Searcher.h.

Referenced by operator=(), and setExpectationMap().

Point Searcher::m_PosMin
protected

Definition at line 78 of file Searcher.h.

Referenced by operator=(), and setExpectationMap().

Point Searcher::m_PosRange
protected

Definition at line 78 of file Searcher.h.

Referenced by buildBins(), operator=(), and setExpectationMap().

Model Searcher::m_Representative
protected
float Searcher::m_ShapeWeight
protected
PropVec Searcher::m_StdWinner
protected

Definition at line 66 of file Searcher.h.

Referenced by buildBins(), cleanFlags(), distribute(), and operator=().

float Searcher::m_Time
protected
std::map<dword,Winner> Searcher::m_Winners
protected

Definition at line 83 of file Searcher.h.

Referenced by clear(), draw(), evolve(), getWinList(), getWinner(), operator=(), and updateWinList().

enum { ... } Searcher::SMode

The documentation for this class was generated from the following files: